

Möchten Sie eine E-Mail-Adresse bei @ingenieros.es?
Registrieren Sie sich in unserer Jobbörse und beantragen Sie Ihr kostenloses E-Mail-Konto @ingenieros.es für die private oder berufliche Nutzung.
Wichtige Nachrichten



La künstliche Sicht und Robotik stellen eine Verbindung zwischen industriellen Anwendungen aller Art her; dies hat zur Verbreitung der sogenannten Systeme geführt VGR (Vision Guided Robotics) von Robotik von Vision geführt.
VGR-Systeme bieten mehr Freiheit zur Robotertechnik, von der Arbeit an Standardumgebungen, um dies in vielseitigeren Umgebungen zu tun. Wenn ein Roboter ohne ein zugehöriges Sichtsystem arbeitet, muss die Arbeitsumgebung fest sein, der Roboter muss immer auf eine Standardposition zugreifen, er zwingt ihn, sehr genaue Positionierungssysteme der zu manipulierenden Objekte zu verwenden, damit der Roboter genau dorthin steuert, wohin er gehen soll.
Die visionsunterstützten Robotersysteme (VGR) sind viel flexibler, da die Sichtsysteme die Position jedes Objekts im Raum sehr genau bestimmen können, wobei jeder Punkt in einem 3D-Raum definiert werden kann und den Roboter genau an den richtigen Punkt leitet.
Diese Art von Führungssystemen dienen nicht nur der Handhabung (Handling) der Roboterindustrie, sondern können auch in Schweiß-, Mal-, Niet-, Montage-, Paletti- und Entpalettierungsanwendungen und natürlich auch in Objekt- oder Teile-Manipulationssystemen eingesetzt werden.
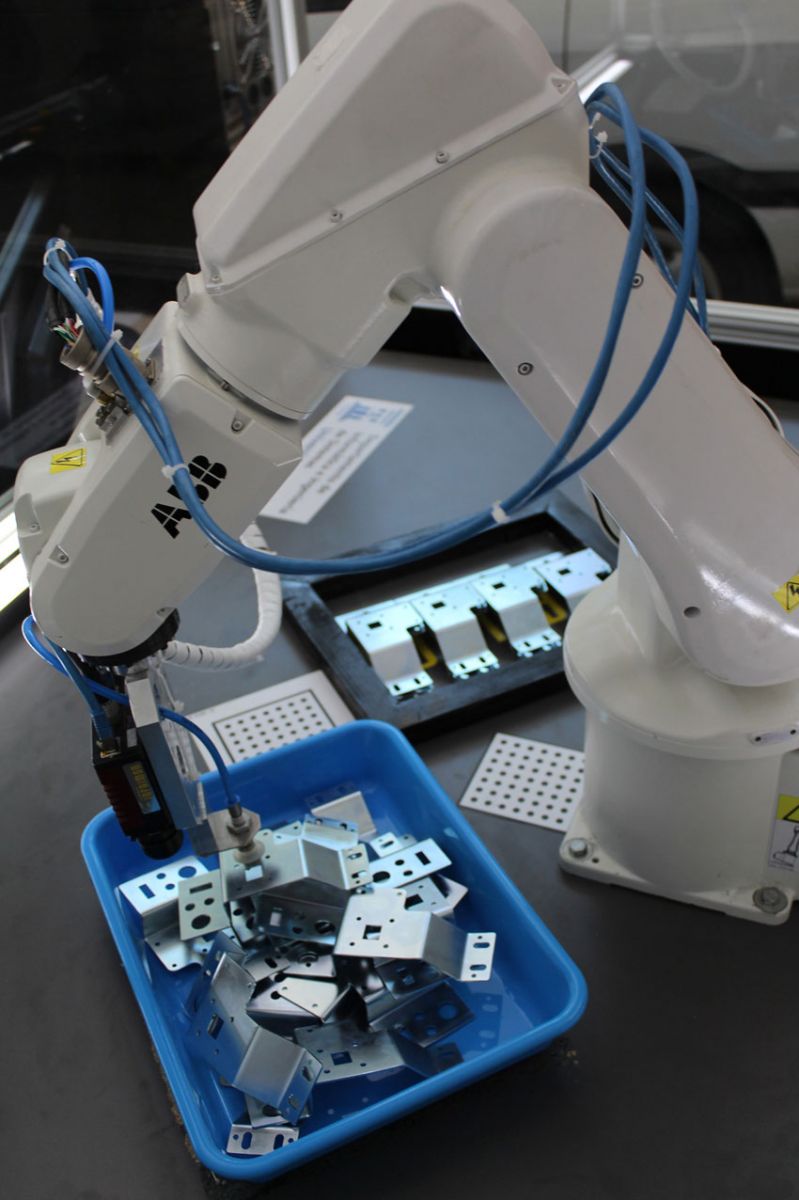
Der VGR ermöglicht es daher, der Robotik einen qualitativen Sprung zu geben, indem er diese Technologie für unzählige neue Anwendungen öffnet, und bietet auch einen quantitativen Fortschritt bei der Robotik, da er die Möglichkeiten für die Installation neuer Roboter in jeder Art von Produktionsverfahren erhöht.
VGR und Picking
Wie bereits erwähnt, ist die Anzahl der VGR-Anwendungen unzählbar, aber in diesem Artikel wollen wir uns auf Picking-Anwendungen konzentrieren.
In der Umgebung von Robotik und künstlicher Sicht wird Picking (Rekolektion) als kombinierter Prozess der Identifizierung eines Objekts mittels eines künstlichen Sichtsystems, der Bestimmung seiner Position im Weltraum und seiner anschließenden Sammlung und Verbringung an seinen Bestimmungsort mittels eines Robotersystems bezeichnet.
Die für die Bestimmung und Bestimmung der Position verwendeten Sichtsysteme sind vielfältig, über Mono-Kamera-Systeme, die die Erkennung und Position auf einer 2D-Ebene ermöglichen, bis hin zu Stereosystemen, Laserdreiecken und Flugzeit, die eine dreidimensionale Erkennung ermöglichen und die genaue Position im Raum bestimmen.
Pick & Place
In den Picking-Anwendungen ist wahrscheinlich die bekannteste Pick & Place. Es geht in der Regel darum, die Position eines Objekts auf einer Ebene und seine anschließende Sammlung zu bestimmen. Häufig versuchen diese Anwendungen, die Position eines Objekts auf einem Transportband zu kennen. Dazu ist es üblich, eine Kamera auf dem Förderband zu verwenden, die das Bild des Objekts erfasst, es erkennt und bestimmt seine Position in X, Y. Da die Geschwindigkeit des Förderbandes bekannt und konstant ist, sollte das System nach Identifizierung des Stückes und Kenntnis der Position nur die Berechnung vornehmen, wohin der Roboter gehen soll, um das Teil innerhalb einer bestimmten Zeit zu sammeln.
Pick & place-Systeme sind extrem effektiv und schnell, hängen von der Qualität der Objekterkennung, der verwendeten künstlichen Visionssoftware und der Geschwindigkeit der Abholung sowie von der Geschwindigkeit ab, mit der der Roboter arbeiten kann.
Diese Systeme sind sehr wirksam und in der Industrie weithin getestet, doch muss dafür gesorgt werden, dass die zu sammelnden Teile nicht überlappen, wodurch das System einen großen Teil seiner Wirksamkeit verliert. Mit anderen Worten, die Teile oder Gegenstände sollten vorzugsweise voneinander getrennt werden, damit das System 100% seiner Wirksamkeit erreicht.
Obwohl Pick & place-Systeme in vielen Fällen aus Kameras und Robotern bestehen, ist es nicht verwunderlich, Systeme zu finden, die mehrere Kameras und Roboter synchronisieren, um den gesamten Prozess der Sammlung und Platzierung der Objekte in ihrem Endziel mit maximaler Geschwindigkeit durchführen zu können.
Bin Picking
Obwohl die Technologiebasis, auf der sich der Bin Picking stützt, ähnlich ist wie der Pick & Place, ist die Schwierigkeit, die er mit sich bringt, viel größer.
Ein VGR-System wird Bin Picking genannt, das es ermöglicht, zufällig gestapelte Teile in einem Behälter auszuwählen und zu extrahieren, indem ein Sichtsystem für die Erkennung und Lokalisierung verwendet wird und ein Robotersystem für die Extraktion und anschließende Umsiedlung verwendet wird.
Obwohl es sich mit bloßem Auge wie eine triviale Methode anfühlt, ist es für ein Robotersystem äußerst komplex, ein Stück von einem anderen Stapel zu unterscheiden und zu trennen.
Der erste Schritt im Prozess einer BinPicking-Anwendung ist die Erkennung des zu sammelnden Objekts oder Teils. Dazu sind präzise Informationen in drei Dimensionen dieses Objekts erforderlich. Da in einem gestapelten Kontext ein Stück in jeder Position im Raum angezeigt werden kann, muss die Bin Picking Software das Stück in 3 Dimensionen kennen. Es ist daher erforderlich, alle damit zusammenhängenden morphologischen Parameter im Voraus in das System aufzunehmen.
Sobald das ausgewählte Stück definiert ist, muss das Bin Picking-System das Sichtfeld bestimmen, in dem sich dieses Stück befindet, in diesem Fall den Container, in dem sich die angehäuften Objekte befinden. Der nächste Schritt, der die Morphologie des Objekts und die Umgebung, in der es sich befindet, kennt, bezieht sich auf die Erkennung und Auswahl von Objekten im Container. Durch einen komplexen Algorithmus wird der beste anerkannte Kandidat ermittelt. Es wird als bester Kandidat für das Stück bezeichnet, das in der optimalen Position ist, so dass der Roboter es ergreifen kann. Dies setzt voraus, dass es das Stück sein muss, das sich in einer erreichbaren Position befindet, ohne Kollisionsprobleme, dass es nicht von anderen Teilen eingesperrt wird und dass es auch das beste unter den vorgewählten Kandidaten ist.
Sobald das Teil bestimmt ist, muss der Roboter es so schnell wie möglich ohne Kollisionen mit der Arbeitsumgebung oder den anderen Teilen erreichen, wofür der optimale Weg berechnet werden muss. Wenn der Weg definiert ist und das Teil erreicht ist, muss die Befestigung sauber sein, so dass zuvor eine für die Art des Teils geeignete Klaue entworfen worden ist, und die möglichen Griffpunkte dieses Teils werden bestimmt, und die Klaue wird schließlich in der besten Position positioniert, um dieses Stück zu nehmen.
Schließlich positioniert der Roboter nach der Abholung das Objekt an dem vorher festgelegten Ort, um dem Produktionsprozess zu folgen. Bei diesem letzten Verfahren wird diese Strecke manchmal genutzt, um eine Qualitätsinspektion des betreffenden Teils durch zugehörige künstliche Sichtsysteme durchzuführen.
Bin Picking basierend auf Stereo Vision
Es gibt mehrere Sichtmechanismen, die im Bin-Picking-System verwendet werden können, und alle können ebenso gültig sein, um gestapelte Objekte in einem Container zu identifizieren.
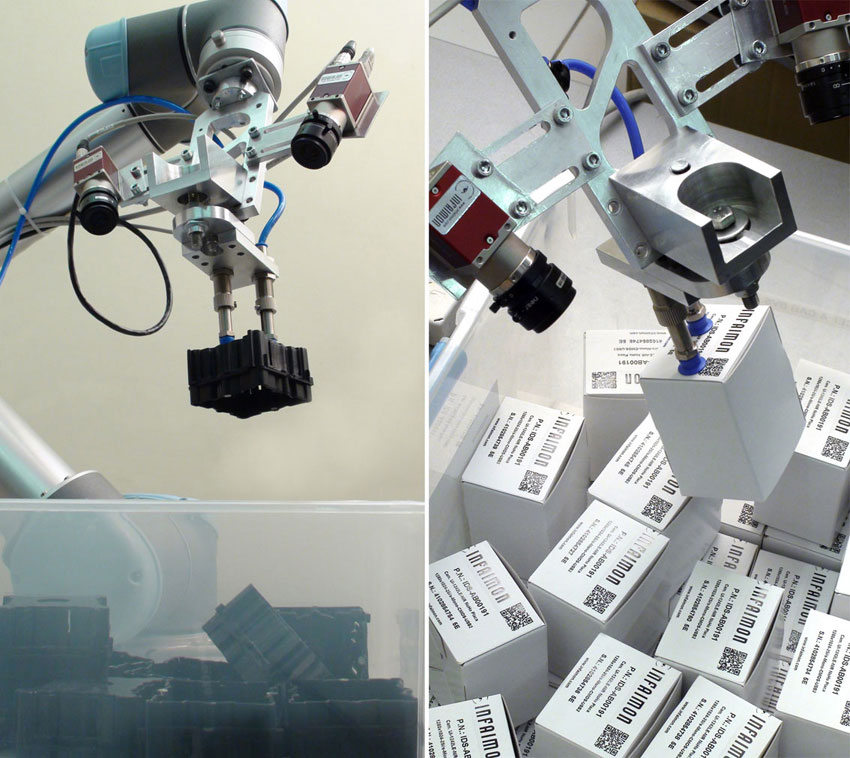
INFAIMON hat ein System entwickelt, das auf Sicht-Stereo basiert und zwei Kameras in den Kopf des Roboters integriert. Dies ermöglicht es, eine sehr genaue Karte aller gestapelten Objekte zu machen und mit großer Genauigkeit festzustellen, wo der beste Kandidat zu sammeln ist.
Es gibt eine Reihe von Vorteilen, die mit dieser Technologie verbunden sind, darunter die Identifizierung hochkomplexer strukturierter Bauteile. Mit anderen Technologien können solche Teile kaum innerhalb des Stapels erkannt werden, wo sie sich befinden, während die Verwendung eines Stereokopfes es ermöglicht, diese Identifizierung schneller und sicherer zu machen.
Eine weitere Art von Elementen, die speziell für diese Stereotechnologie geeignet sind, sind Boxen oder Pakete, die Textur enthalten, wie Markendruck, oder andere Elemente. In diesem Fall ist ein System auf Stereo-Visuierung basiert sehr nützlich bei Palettierung und Entpalettierung Prozesse. Obwohl es vielleicht so aussieht, als ob ein Bin-Picking-System bei Entpalettierungsprozessen nicht notwendig ist, da der Container grundsätzlich in einer bekannten Position liegt und die Containerkomponenten sortiert sind, werden diese Komponenten extrem häufig unordentlich und fallen aufeinander, so dass sie zu einem ungeordneten Stapel werden und hier zeigt das Bin-Picking-System seine Wirksamkeit.
Schlussfolgerung
Vision-gesteuerte Robotiksysteme (VGR) werden zunehmend in Roboterfertigungsumgebungen eingesetzt. In der Tat ist die weltweite Umsatzsteigerung von Handling-Robotern einer der wichtigsten in der Robotik, speziell aufgrund der VGR-Systeme.
Innerhalb der VGR-Systeme und insbesondere in den Picking-Systemen ist eines der komplexesten das Bin Picking. Die Notwendigkeit von Bin Picking-Systemen ist in den Herstellungsprozessen, insbesondere zu Beginn der Produktionskette, sehr häufig. INFAIMON hat ein Bin-Picking-System entwickelt, das bei der Handhabung komplexer oder texturierter Objekte außerordentlich effektiv ist.
_______________________________
Salvador drehte sich um
Leiter der INFAIMON-Gruppe
Quelle
Weitere Branchennachrichten
La Agencia Internacional de la Energía (AIE) ha presentado el 11 de noviembre de 2026, durante la COP31 celebrada en Antalya, un informe sobre el papel de la economía circular y el uso eficiente de los recursos en la descarbonización. El trabajo, realizado a petición de la Presidencia turca de la cumbre climática, examina cómo las decisiones de diseño industrial,...
Weitere Informationen
La AIE anuncia el lanzamiento de Global Observatory on Energy Sector Resilience, una plataforma destinada a reunir datos y análisis sobre la exposición de las infraestructuras energéticas a peligros naturales y amenazas deliberadas, acaba de ser presentada . Su objetivo es ofrecer a gobiernos, operadores e industria información con la que priorizar medidas de prevención, planificación y recuperación del suministro....
Weitere Informationen
El Colegio de Ingenieros de Caminos, Canales y Puertos acaba de publicar el informe «Diez claves técnicas y diez propuestas preliminares tras el accidente de Urda», elaborado por un comité de seguimiento constituido por la institución el 28 de octubre. Su propósito es plantear mejoras para la seguridad del sistema ferroviario español y explicar algunos de sus elementos técnicos a...
Weitere Informationen
La aplicación de inteligencia artificial generativa a la ingeniería de presas será el tema de una jornada técnica organizada por el Comité Nacional Español de Grandes Presas (SPANCOLD), en colaboración con el Colegio de Ingenieros de Caminos, Canales y Puertos y el Ministerio para la Transición Ecológica. La convocatoria se desarrollará el 9 de diciembre estará centrada en fundamentos, posibles...
Weitere Informationen
El Campus de Alcoy de la Universitat Politècnica de València (UPV) ha comunicado el reconocimiento de EcoCavi, una propuesta emprendedora que plantea transformar residuos textiles en materiales de acondicionamiento acústico. La iniciativa, impulsada por Irene Coral Carrión y Pablo Villalba Moral, obtuvo el primer premio en Innovación Tecnológica dentro de la categoría de Proyecto Empresarial del Concurso Emprendedor Universitario 2K26,...
Weitere Informationen