

Vous souhaitez une adresse e-mail @ingenieros.es ?
Inscrivez-vous sur notre espace emploi et demandez votre adresse e-mail gratuite @ingenieros.es pour un usage personnel ou professionnel.
Actualités importantes



La vision artificielle et la robotique établissant un lien de liaison dans des applications industrielles de tous types, ce qui a conduit à la popularisation des systèmes appelés VGR (Vision Guided Robotics) de Robotic Guidée par Vision.
Les systèmes VGR offrent un plus grand degré de liberté à la robotique, en passant de devoir travailler sur environnements prédéfinis, de pouvoir le faire dans des environnements plus polyvalents. Lorsqu'un robot travaille sans système de vision associé, l'environnement de travail doit être fixe, le robot doit toujours accéder à une position par défaut, il l'oblige à utiliser des systèmes de positionnement très précis des objets à manipuler, afin que le robot se dirige exactement vers où il doit aller.
Les systèmes robotiques assistés par vision (VGR) sont beaucoup plus flexibles, car les systèmes de vision permettent de déterminer avec une extrême précision la position de tout objet dans l'espace, pouvant définir chacun des points dans un espace 3D et diriger le robot au point précis où il doit accéder.
Ce type de systèmes de guidage, non seulement servent à des environnements de manipulation (handling) de l'industrie robotique, mais peuvent aussi être utilisés dans les applications de soudage, de peinture, de rivetage, de montage, de palettisation et de décodage, et évidemment aussi dans les systèmes de manipulation d'objets ou de pièces.
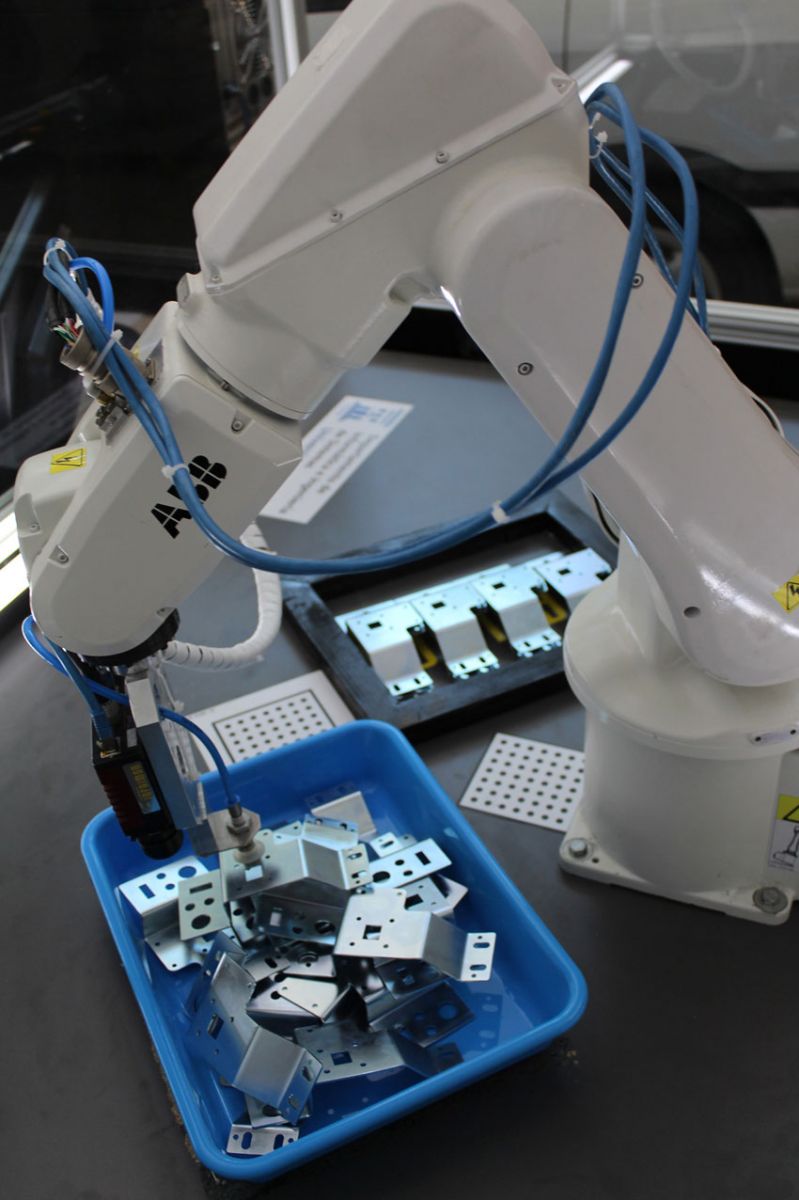
Le VGR permet donc à la robotique de sauter qualitativement, en ouvrant cette technologie à une multitude de nouvelles applications, il permet également une avancée quantitative à la robotique car il augmente les possibilités d'installation de nouveaux robots dans n'importe quel type de processus productif.
VGR et Picking
Comme indiqué plus haut, le nombre d'applications VGR est innombrable, mais dans cet article, nous voulons nous concentrer sur les applications Picking.
Dans l'environnement de la robotique et de la vision artificielle, on appelle le processus combiné d'identification d'un objet par un système de vision artificielle, la détermination de sa position dans l'espace et sa collecte ultérieure et son transfert à son point de destination par un système robotisé.
Les systèmes de vision utilisés pour l'identification et la détermination de la position sont multiples, passant par des systèmes monocaméras permettant la reconnaissance et la position sur un plan 2D, jusqu'à des systèmes stéréo, triangulation laser, et temps de vol, qui facilitent une reconnaissance en trois dimensions et déterminent la position précise dans l'espace.
Pick & Place
Dans les applications de Picking, la plus connue est sans doute la Pick & Place. Il s'agit habituellement de déterminer la position d'un objet sur un plan et sa collecte ultérieure. Ces applications visent souvent à connaître la position d'un objet sur une bande de transport. À cette fin, il est habituel d'utiliser une caméra sur la bande transporteuse, qui capture l'image de l'objet, le reconnaît et détermine sa position en X, Y. Puisque la vitesse de la bande transporteuse est connue et constante, une fois la pièce identifiée et en sachant la position, le système ne doit faire le calcul de l'endroit où le robot doit diriger pour collecter la pièce à un moment donné.
Les systèmes de pick & place sont extrêmement efficaces et rapides, dépendent de la qualité de la reconnaissance des objets, du logiciel de vision artificielle utilisé et de la rapidité de la collecte, ainsi que de la vitesse à laquelle le robot est capable de fonctionner.
Ces systèmes sont très efficaces, et largement testés dans l'industrie, mais, pour leur bon fonctionnement, il faut s'assurer que les pièces à collecter ne sont pas recalées, auquel cas le système perd une grande partie de son efficacité. En d'autres termes, il est préférable que les pièces ou objets soient séparés les uns des autres, afin que le système fonctionne à 100
Source
Autres actualités du secteur
Las células solares de perovskita suman un nuevo avance en la investigación fotovoltaica. Un trabajo publicado el 9 de octubre de 2026 en Nature Photonics presenta dispositivos con una eficiencia certificada del 27,31 %, mediante una estrategia que modifica los contactos moleculares de la célula. El estudio aborda también la estabilidad: los dispositivos muestran una pérdida de rendimiento prácticamente despreciable...
Plus d’informations
El posible uso de inteligencia artificial en ataques contra entidades financieras de Corea del Sur vuelve a centrar la atención en la automatización de la ciberdelincuencia. Reuters informó el 9 de octubre de 2026 de investigaciones en nueve bancos sobre incidentes que podrían haber contado con asistencia de IA. El dato debe leerse con cautela: investigar el papel de estas...
Plus d’informations
La Universidad de Castilla-La Mancha ha acogido los días 7 y 8 de octubre una reunión de coordinación de FIREFLY, un proyecto europeo que busca electrificar parte de la cadena de valor de la industria química y reducir su dependencia de los recursos fósiles. El encuentro se celebró en la Facultad de Ciencias y Tecnologías Químicas de Ciudad Real. El...
Plus d’informations
La Escuela Técnica Superior de Ingeniería Industrial de Barcelona, perteneciente a la Universitat Politècnica de Catalunya, celebra sus 175 años con una exposición que conecta su historia con los desafíos tecnológicos y sociales de las nuevas generaciones de ingenieros. La muestra, inaugurada el 8 de octubre, puede visitarse hasta el 17 de octubre en CASA SEAT, en Barcelona, con entrada...
Plus d’informations
La Universidad Pontificia Comillas ha reunido a representantes institucionales, académicos y especialistas del sector tecnológico y de defensa para analizar las oportunidades y los desafíos de la inteligencia artificial en la seguridad y la defensa de España. El seminario, celebrado el 7 de octubre y difundido por la Universidad el día 9, fue organizado por la Facultad de Derecho de...
Plus d’informations